近日�����,第36届国际机械进建大会(International Conference on Machine Learning)�����,在美国长滩会议中心隆沉召开�����,该会议作为机械进建人为智能领域的两大顶级盛会之一�����,代表着热点科研领域的最前沿�����,拥有宽泛而深远的国际影响力������。ICML 2019年一共在3424篇论文中登科774篇�����,录用率仅有22.6%������。
unibet优胜客官网智能连同澳大利亚国立大学�����,莫纳什大学�����,以及NEC America Lab的钻研员共同实现了名为神经协同子空间聚类(NeuralCollaborative Subspace Clustering)论文�����,该论文解决了谱聚类对子空间聚类的限度�����,为以来将子空间聚类扩大到大规模数据集上迈出了第一步������。
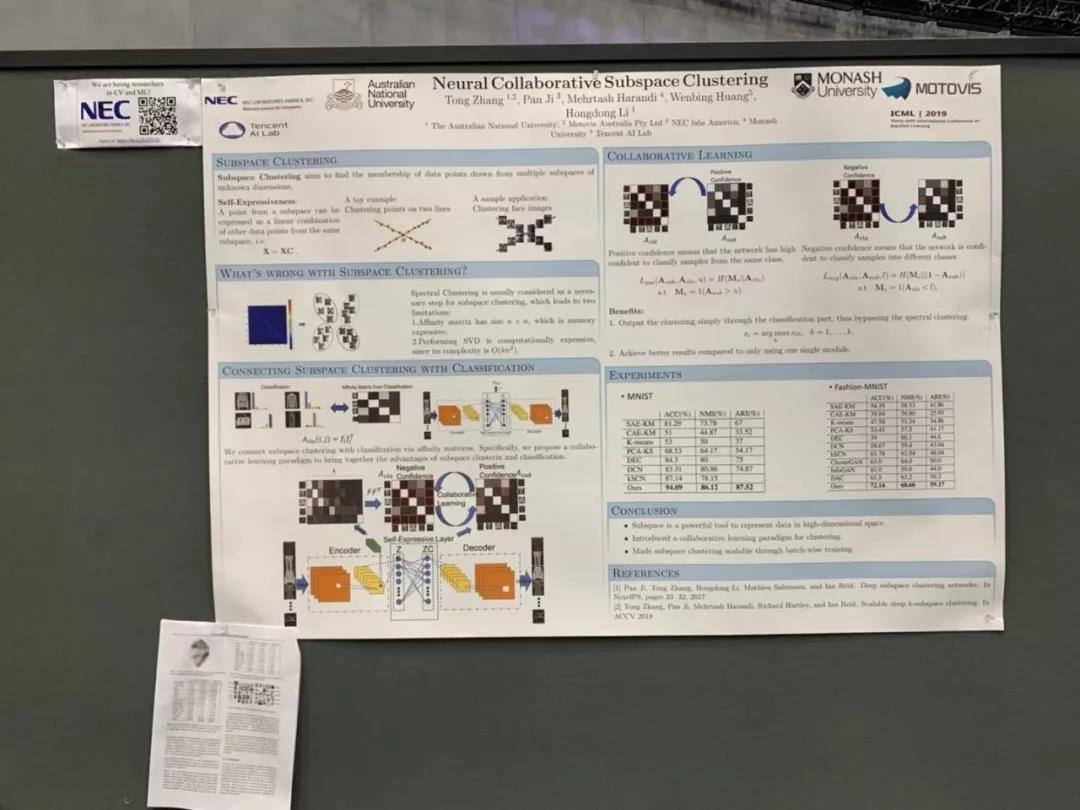
unibet优胜客官网智能团队在ICML会议上的论文展示
聚类是无监督进建中主题的工作之一�����,指标就是凭据损失函数来自动对样本进行类别划分�����,而子空间聚类是实现高维数据聚类更有效的蹊径�����,是高维数据空间中对传统聚类的扩大������。如今大规模数据和神经网络大行其路�����,高维数据空间的表征进建已经成为目前最为主流探求的问题������。
子空间聚类是一种基于谱聚类的子空间聚类步骤, 其基 本思想是, 如果高维空间中的数据性质上属于某个 低维子空间, 可能在低维子空间中进行线性暗示, 反过来, 高维数据的低维暗示可能揭示数据地点的本 质子空间, 有利于数据聚类������。
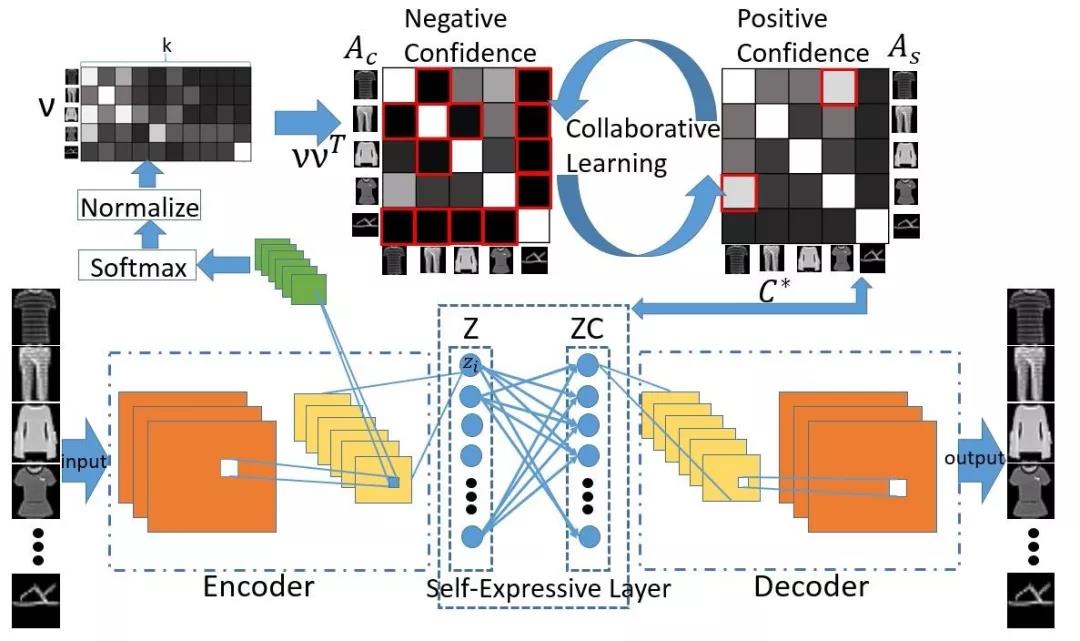 论文网络根基框架图
为了克服传统工作总是必要所罕见据成立拉普拉斯矩阵和谱聚类带来的内存亏损和推算量大的弊端�����,该步骤重要得益于成立了一个基于神经网络的分类器来确定肆意两个数据是否在统一个子空间中������。算法更性质的部门是构建了两个归属矩阵:一个基于分类器�����,另一个则基于子空间自表白性����;并利用这两个归属矩阵进行协同监督训练������。本文齐全地对比了该算法和目前最好的聚类步骤(蕴含拥有深度子空间的聚类步骤)的尝试成效�����,验证了步骤的有效性������。
该步骤在图像宰割领域能够对移动物体的地位进行更精确的宰割�����,同时�����,在语意SLAM中能够用来无监督的对图片进行宰割�����,削减人为标定成本������。
这次ICML会议�����,unibet优胜客官网智能再次展示了在机械进建领域的高水平钻研成就和尖端算法研发能力������。在机械进建和推算机视觉等人为智能的前沿主题领域�����,unibet优胜客官网智能始终维持国际当先的研发水平������。
迄今为止�����,unibet优胜客官网智能主题专家团队已经在CVPR/ ICCV/ NIPS/ ECCV/ TPAMI上颁发顶级学术论文超过100篇�����,引用次数多达20242次(Google Scholar Citation, as of Apr. 2019)������。别离两次在CVPR和ICCV上获得最佳论文大奖及大奖提名������。并且屡次在蕴含CITYSCAPES和KITTI等国际权威算法角逐上夺得大奖������。
unibet优胜客官网智能持续致力于将前沿的人为智能科技在汽车工业落地�����,推动智能驾驶技术的进取������。
关于unibet优胜客官网智能:
unibet优胜客官网智能是深度进建和推算机视觉等先进的人为智能技术在汽车智能驾驶系吐潇域实现嵌入式产品化的领跑者�����,提供覆盖L1-L4的全栈式智能驾驶视觉系统������。
unibet优胜客官网智能占有国际顶尖的视觉感知和定位算法及嵌入式芯片平台团队�����,将前沿的深度进建和VSLAM技术�����,遵循汽车工程尺度�����,将优化的人为智能推算引擎高效运行在低功耗的嵌入式处置器上������。通过使用单目或者多目摄像头�����,结合多传感器融合�����,实现正的确时的环境感知和车体定位系统������。在分歧的场景前提下�����,实现多角度多指标的鉴别和避障工作�����,实现不一致级的智能驾驶职能������。在精确的环境感知和车辆定位基础上�����,整合蹊径规划和整车节造技术�����,提供齐全的融合前视和环顾及各类雷达传感器在内的全栈式智能驾驶系统������。
unibet优胜客官网智能的最新研发产品代表了国际当先水平�����,已在蕴含乘用车和商用车在内的多个汽车项目上前装量产利用������。系统的实时性、正确性、鲁棒性、普适性都获得了宽泛的认可融洽评������。我们将持续致力于整合先进的人为智能技术和汽车电子系统成功经验�����,买通传统汽车智能化的技术天堑�����,开启汽车的人为智能大脑�����,实现更安全更自由的智能驾驶������。
公司总部位于上海张江�����,在澳大利亚设有人为智能算法钻研院�����,在丽江设有业务和客户支持中心������。